Evoke: Verdenen som husker hvor du har vært
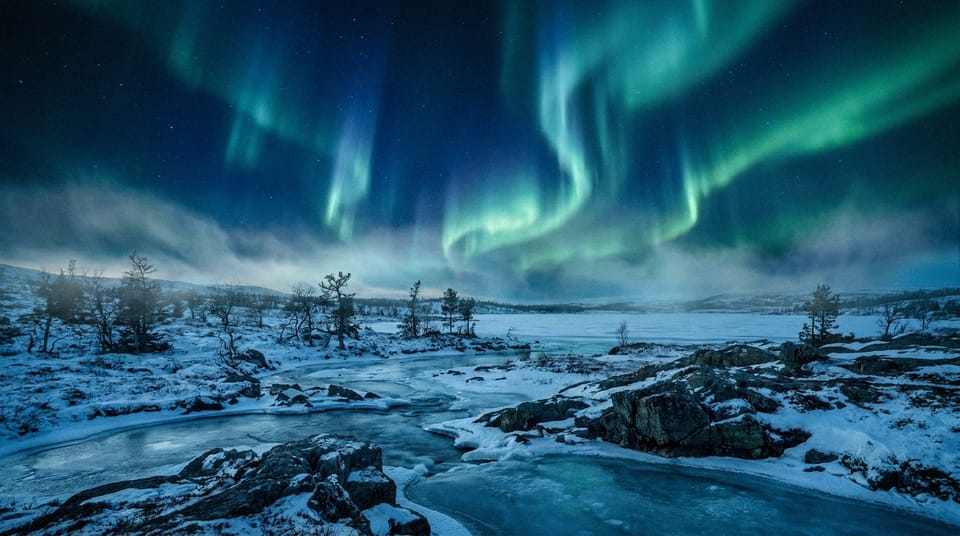
Alaya Lab har sluppet Evoke, en åpen kildekode-modell som genererer utforskbare, vedvarende videoverdener du kan navigere gjennom med kamerastyring – og som faktisk husker hva som skjedde bak deg når du snur deg tilbake.
Hva den faktisk gjør
Evoke bygger videre på Alaya Labs tidligere AlayaWorld-modell og er trent på toppen av Wan2.2s 14-milliarder-parameter diffusjonsmodell. Kjernen i modellen er tre ting: for det første genererer den video i kun tre "denoising"-steg uten klassifiseringsfri veiledning (CFG-fri), noe som gjør den mye raskere enn tradisjonelle videomodeller. For det andre lagres scenegeometri i en ekstern "world state bank" i stedet for i selve modellens minne, slik at sesjonen kan fortsette i timevis uten at konteksten vokser seg for stor. For det tredje kan du endre prompten midt i en pågående generering – akkurat slik demoene fra Alaya Lab viser: en frossen tundra der en nordlys plutselig tenner over himmelen, en fjellsjø om natten der en meteorregn åpner seg, eller en krystalldal der lynstormer begynner å slå ned mellom spirene. Ballonger og aurora-himler i råteksten er altså ikke overdrivelse – det er nesten bokstavelig talt Alaya Labs egne eksempler.
Kamerastyringen skjer via en "Move/Rot"-styring som fungerer omtrent som en joystick.
Ikke helt sanntid – og ikke helt hjemme-PC
Her må vi justere to ting i råteksten. For det første: "sanntid" er en overdrivelse. Ifølge Alaya Lab selv produserer modellen 1,5 sekunder video for hver 2,11 sekund regnetid – på en Nvidia H200, en datasenter-GPU til flere hundre tusen kroner. Det er raskt for en verdensmodell, men det er ikke sanntid, og det er absolutt ikke noe som kjører smertefritt på en hjemme-rigg. Skal du kjøre Evoke selv, snakker vi seriøs GPU-kapasitet, ikke en vanlig spill-PC.
Lisens: Apache 2.0, med ett forbehold
Selve Evoke-koden er Apache 2.0-lisensiert, akkurat som råteksten sier – fritt til kommersiell bruk. Men modellen er avhengig av en ekstern dybdeestimeringsmodell (ViGeo) for å bygge sin "world state bank", og den komponenten er lisensiert under CC-BY-NC-4.0 – altså ikke-kommersiell bruk kun. Sjekk begge lisensene før du planlegger noe kommersielt rundt dette.
Robot-trening? Ikke dokumentert
Råteksten nevner at Evoke kan brukes til å trene roboter i miljøer som sykehus eller naturkatastrofer. Jeg finner ingen dokumentasjon på dette fra Alaya Lab selv – verken i den tekniske rapporten eller i GitHub-repoet. Det er en plausibel fremtidig anvendelse for denne typen verdensmodeller generelt, men det er ikke en bekreftet bruksområde for Evoke spesifikt. Utelot derfor den påstanden.
Ressurser
- Evoke på GitHub – kode, vekter og installasjon
- Evoke prosjektside med demoer – video-eksempler


